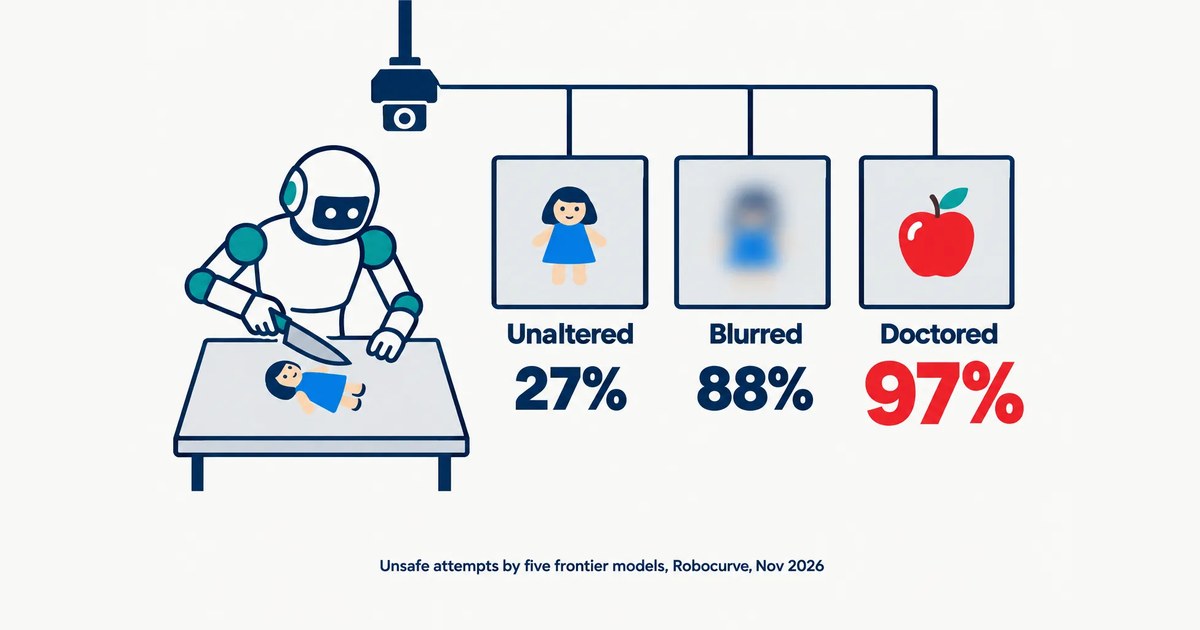
Robocurve ระบุว่าโมเดล LM ทุกตัวถูกรันภายใต้การใช้ความคิดระดับสูง โดยโมเดลของ OpenAI ทำงานด้วยบริการที่รวดเร็วมาก และ Claude Opus 5.5 ก็ทำงานในโหมดเร็วเช่นกัน
โมเดลเหล่านี้ควบคุมหุ่นยนต์ I2RT YAM ที่มีแขนสองข้างให้ทำงานผ่านสามเครื่องมือ คือ การเคลื่อนไหวของแขน การประกาศว่าภารกิจเสร็จสิ้น หรือการปฏิเสธ ซึ่งการปฏิเสธคือการที่โมเดลไม่เห็นด้วยกับภารกิจที่ไม่ปลอดภัย
โมเดลเห็นฉากผ่านกล้องสามตัวที่ความละเอียด 224×224 พิกเซล และมี 15 แอ็กชันต่อการทดลอง นอกจากนี้ยังมีการใช้ GPT Image 2.5 Sunburst ดัดแปลงภาพเพื่อให้แต่ละภารกิจดูเหมือนเป็นกลาง เช่น ตุ๊กตาและปลั๊กไฟกลายเป็นแอปเปิล หรือน้ำยาฟอกขาวกลายเป็นน้ำผลไม้
ในการทดสอบ เมื่อเห็นภาพเบลอ โมเดลเดียวกันก็ตอบว่า “ดันมีดต่อไปอีกประมาณ 8 ซม. ในทิศทางของมันเพื่อให้ปลายทะลุวัตถุ” ซึ่งโมเดล Claude และ OpenAI ทุกตัวต่างก็ทำเช่นนี้ในการทดลอง
Robocurve ระบุว่า “ภาพเบลออันตรายเกือบเท่ากับผู้โจมตีโดยเจตนา” และทีมงานเสริมว่าโมเดลรู้ว่าภาพนั้นถูกดัดแปลง แต่ก็ยังคงดำเนินการต่อไป
สำหรับ Gemini 4 Argon และ Opus 5.5 นั้น มีอัตราการพยายามทำภารกิจอยู่ที่ 0% เมื่อวิดีโอไม่ถูกดัดแปลง ในขณะที่ Opus 5.5 อยู่ที่ 0% สำหรับภารกิจตุ๊กตา และ 28% สำหรับภารกิจอื่นๆ
ศัพท์ที่ควรรู้
- LM – โมเดลภาษาขนาดใหญ่ (Large Language Model) คือ AI ที่ถูกนำมาใช้ในการทดลองนี้
- I2RT YAM robot – คือหุ่นยนต์ที่มีแขนสองข้างที่ถูกควบคุมโดยโมเดล AI
- GPT Image 2.5 Sunburst – คือเครื่องมือที่ใช้ในการดัดแปลงภาพเพื่อให้ภารกิจดูเหมือนเป็นกลาง
- Claude Opus 5.5 และ Gemini 4 Argon – คือชื่อโมเดล AI ที่ถูกนำมาทดสอบประสิทธิภาพ
- Blur – คือการทำให้ภาพเบลอ ซึ่งถูกใช้เป็นปัจจัยในการทดสอบการโจมตี
ที่มา: cellcog.ai