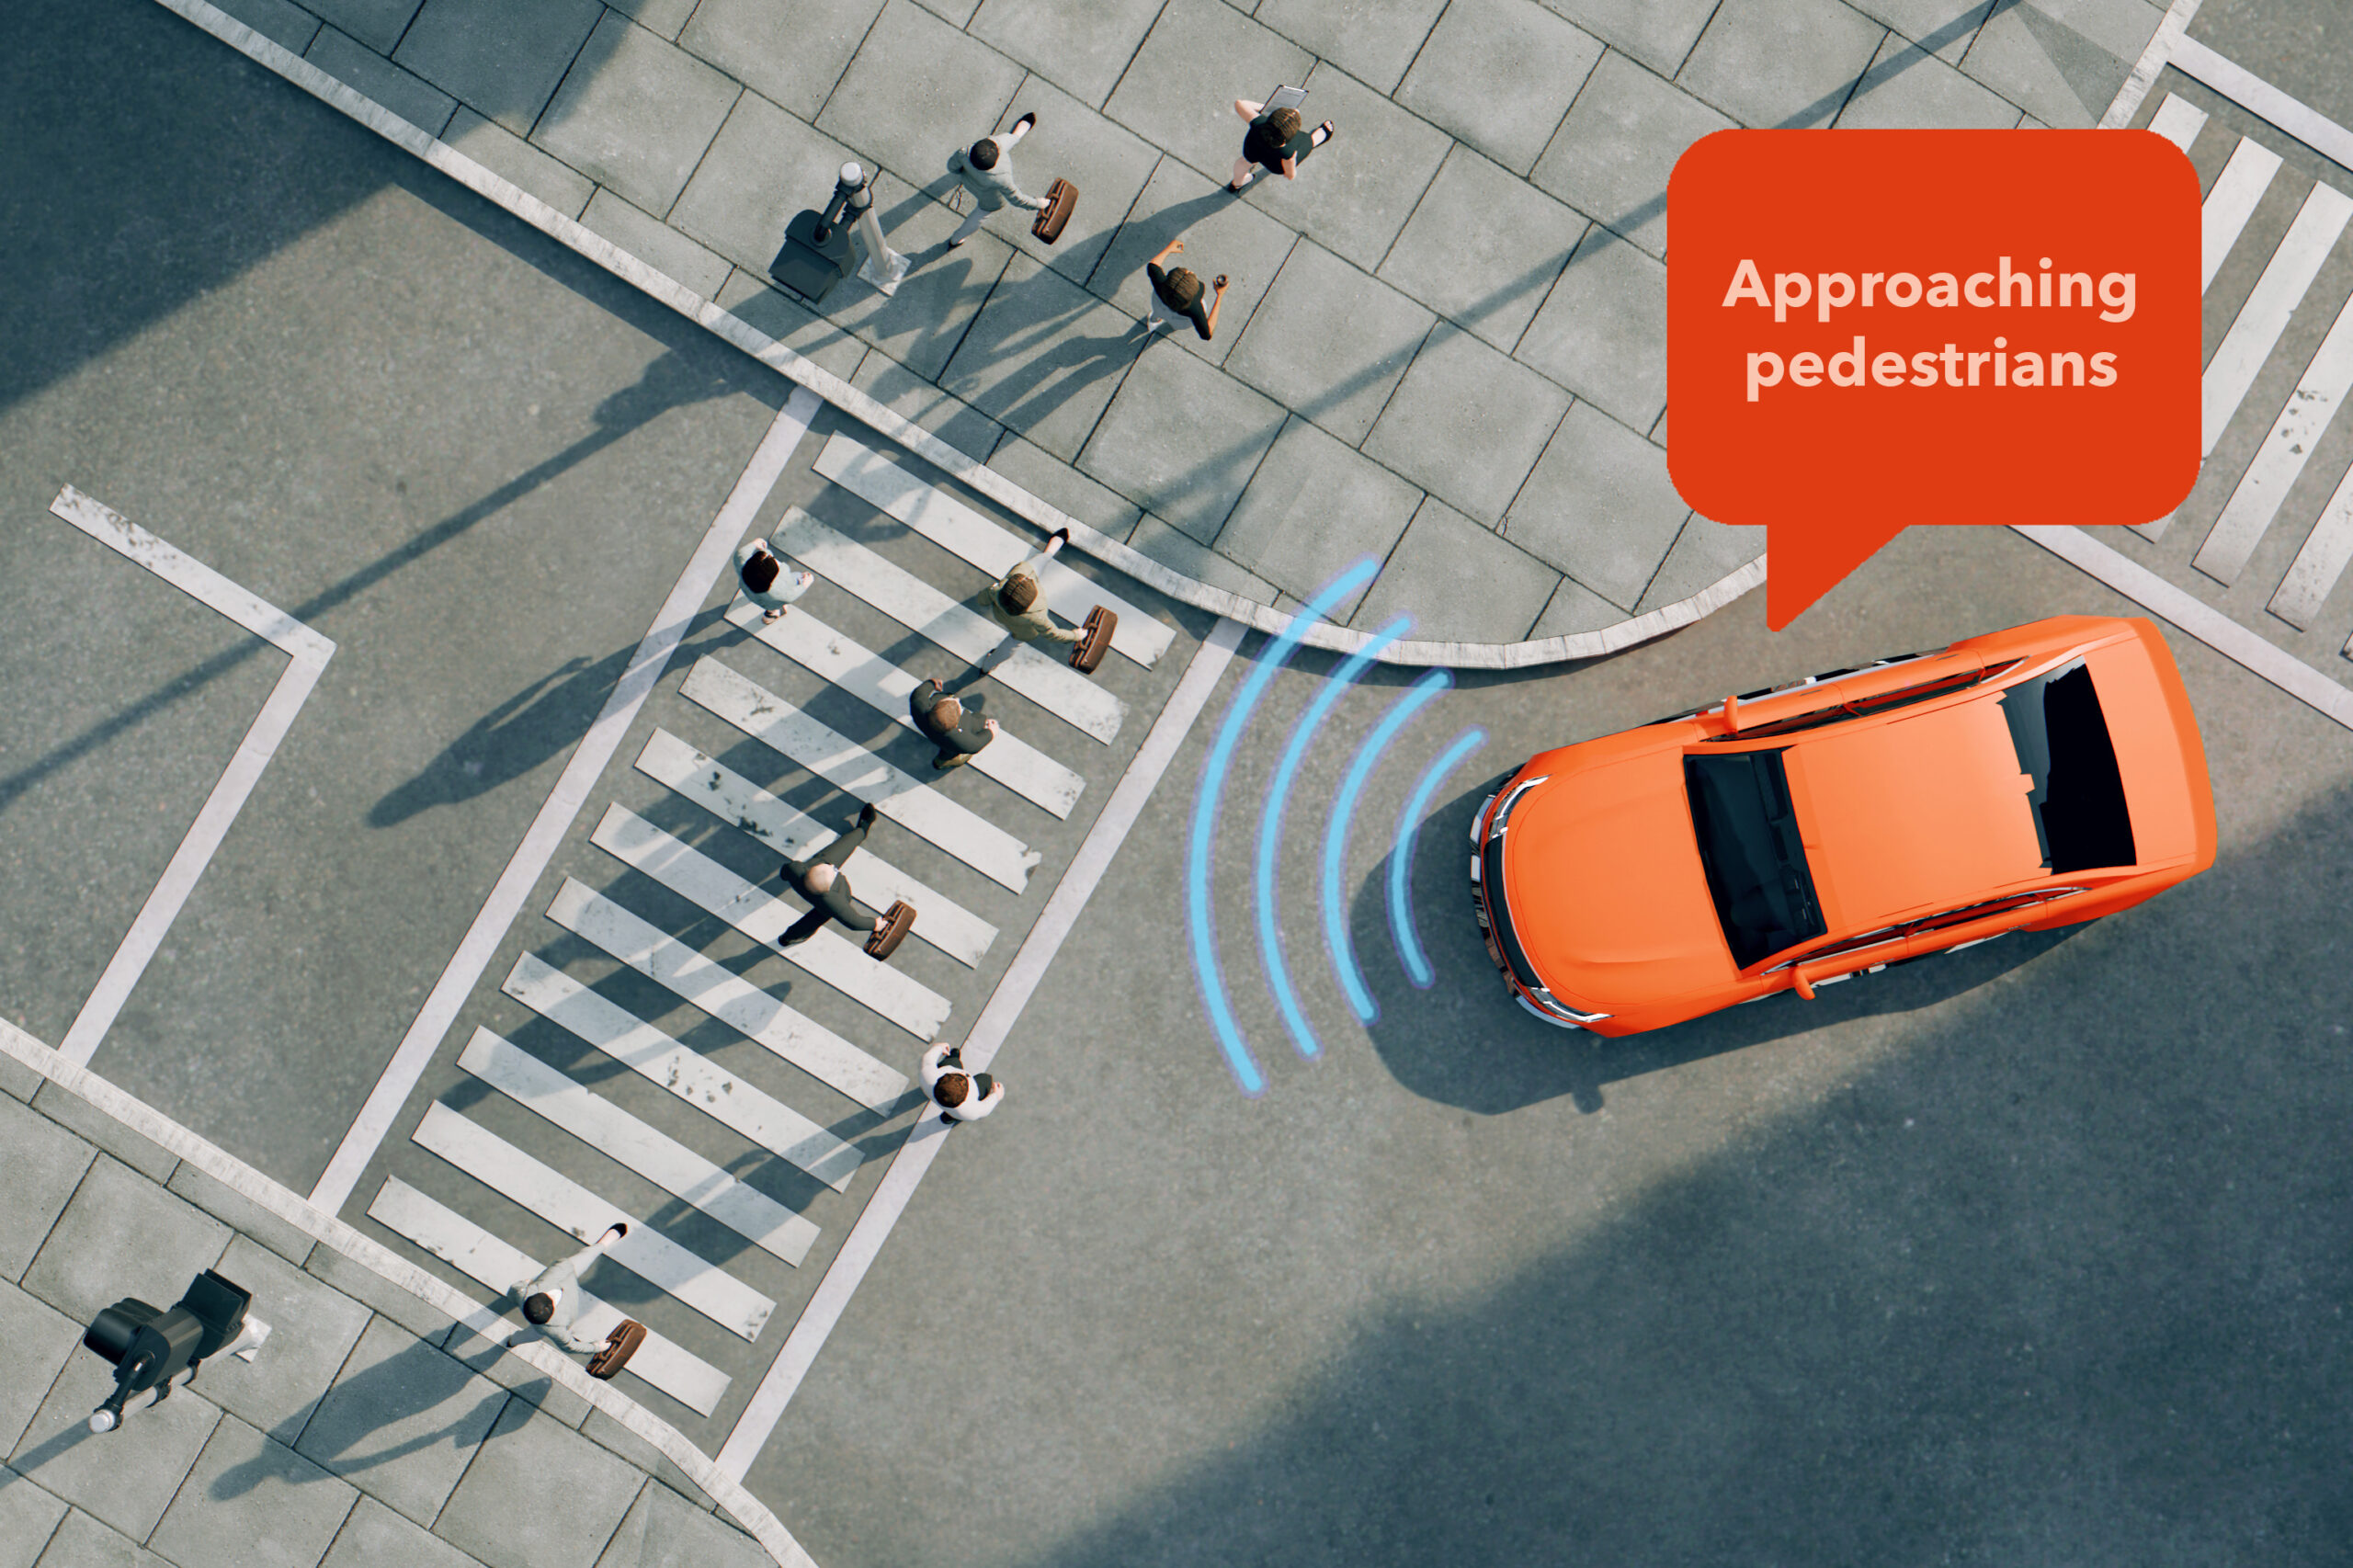
รถยนต์ไร้คนขับมักใช้โมเดล Deep Learning ซึ่งอาจเกิดข้อผิดพลาดในสถานการณ์ที่ไม่คาดคิด งานวิจัยนี้แสดงให้เห็นว่าการให้คำอธิบายช่วยเสริมสร้างแบบจำลองทางความคิดและความเข้าใจของมนุษย์เกี่ยวกับพฤติกรรมของระบบได้อย่างไร และสามารถนำไปใช้ปรับปรุงเทคโนโลยีได้
CW-Net เป็นสถาปัตยกรรม Deep Learning ที่ประมวลผลข้อมูลจากกล้องและเซ็นเซอร์ lidar เพื่อสรุปสภาพแวดล้อม ตัดสินใจการกระทำต่อไป และส่งออกเส้นทางการขับขี่ พร้อมทั้งสร้างคำอธิบายที่ชัดเจนควบคู่ไปด้วยแบบเรียลไทม์
นักวิจัยได้ฝึกฝน CW-Net ด้วยชุดข้อมูลขนาด 130 ล้านตัวอย่างจากรถยนต์ไร้คนขับ โดยแต่ละฉากมีแนวคิดที่ถูกระบุไว้หลายอย่าง ทำให้สามารถทำนายแนวคิดต่างๆ ได้อย่างแม่นยำ
การมีข้อมูลแบบเรียลไทม์นี้ช่วยให้สามารถทดสอบระบบระหว่างการใช้งานจริง และส่งต่อข้อมูลให้วิศวกรนำไปปรับปรุงระบบต่อไปได้
ศัพท์ที่ควรรู้
- Deep Learning models – โมเดลการเรียนรู้เชิงลึกที่ใช้ในการควบคุมรถยนต์ไร้คนขับ ซึ่งอาจเกิดข้อผิดพลาดได้ในสถานการณ์ที่ไม่คาดคิด
- CW-Net – ระบบที่นักวิจัยพัฒนาขึ้น ซึ่งสามารถให้คำอธิบายการกระทำของรถยนต์และทำนายแนวโน้มการตัดสินใจได้แบบเรียลไทม์
- Lidar sensors – เซ็นเซอร์ที่ใช้ในการเก็บข้อมูลสภาพแวดล้อมของรถยนต์ไร้คนขับ เพื่อให้ระบบประมวลผล
- Trajectory – เส้นทางการขับขี่ที่ระบบคำนวณและส่งออกเพื่อให้รถยนต์ปฏิบัติตาม
ที่มา: news.mit.edu