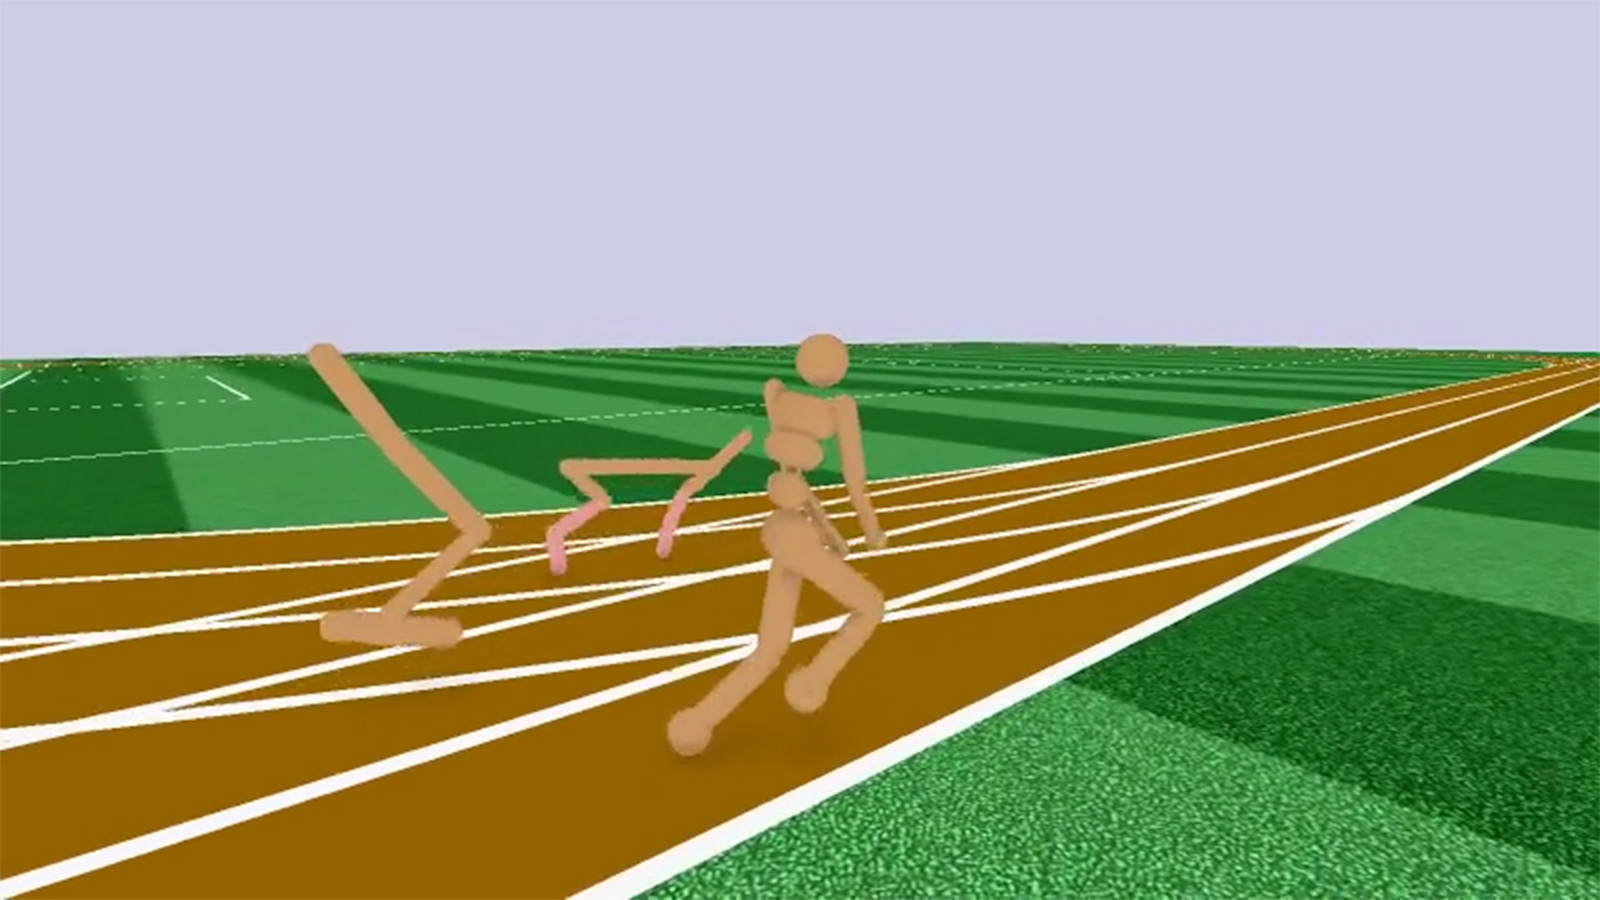
สภาพแวดล้อม
Roboschool มาพร้อมกับ 12 สภาพแวดล้อม ซึ่งรวมถึงภารกิจที่คุ้นเคยสำหรับผู้ใช้ Mujoco และความท้าทายใหม่ๆ เช่น โหมด Humanoid walker ที่ยากขึ้น และสภาพแวดล้อม Pong แบบผู้เล่นหลายคน
ยังมีสคริปต์ demo_race ที่สามารถเริ่มการแข่งขันระหว่างหุ่นยนต์สามตัวได้ด้วย
การควบคุมแบบโต้ตอบและแข็งแกร่ง
ในแต่ละตอนการจำลอง หุ่นยนต์จะเริ่มต้นในท่ายืนหรือนอน และถูกโจมตีด้วยลูกบาศก์สีขาวเพื่อเบี่ยงเส้นทางการเคลื่อนที่
แม้ว่าการเดินอาจไม่เร็วและดูเป็นธรรมชาติเท่าหุ่นยนต์ทั่วไป แต่เอเจนต์เหล่านี้สามารถกู้คืนจากสถานการณ์ต่างๆ และเรียนรู้ที่จะควบคุมทิศทางได้ โดยใช้ multilayer perceptron เป็นพื้นฐาน
ผู้เล่นหลายคน
ด้วยการฝึกแบบผู้เล่นหลายคน คุณสามารถฝึกเอเจนต์เดียวกันให้เล่นทั้งสองฝ่าย หรือฝึกเอเจนต์ต่างกันสองตัวโดยใช้อัลกอริทึมเดียวกัน หรือแม้แต่ให้ใช้อัลกอริทึมต่างกันแข่งขันกัน
การเรียนรู้ในสภาพแวดล้อมแบบแข่งขันนี้มีความซับซ้อนคล้ายกับ Generative Adversarial Networks แต่ก็เป็นปัญหาการวิจัยที่น่าสนใจ เพราะการโต้ตอบนี้สามารถนำไปสู่กลยุทธ์ที่ซับซ้อนได้แม้ในสภาพแวดล้อมที่เรียบง่าย
ศัพท์ที่ควรรู้
- Mujoco – เป็นซอฟต์แวร์จำลองทางฟิสิกส์ที่ใช้ในการจำลองการเคลื่อนไหวของหุ่นยนต์
- Humanoid walker task – ภารกิจการเดินของหุ่นยนต์ที่มีรูปร่างคล้ายมนุษย์ ซึ่งเป็นหนึ่งในสภาพแวดล้อมที่ท้าทาย
- Multiplayer – โหมดการฝึกที่อนุญาตให้มีมากกว่าหนึ่งเอเจนต์เข้ามามีส่วนร่วมในการเรียนรู้พร้อมกัน
- Multilayer perceptron – คือโครงข่ายประสาทเทียมชนิดหนึ่งที่ใช้เป็นพื้นฐานของนโยบายการควบคุมของเอเจนต์
ที่มา: OpenAI