ในการทดสอบความแข็งแกร่งของระบบ พวกเขาตั้งสมมติฐานว่า memory-augmented networks เมื่อรวมกับสภาพแวดล้อมที่มีการสุ่มอย่างเพียงพอ จะทำให้เกิดการเรียนรู้แบบกำเนิด (emergent meta-learning) ซึ่งเครือข่ายสามารถนำอัลกอริทึมการเรียนรู้มาใช้เพื่อปรับพฤติกรรมให้เข้ากับสภาพแวดล้อมที่ใช้งานได้อย่างรวดเร็ว
สำหรับส่วนประกอบของ neural network นั้น พวกเขาใช้ non-negative matrix factorization ซึ่งเป็นเครื่องมือจากด้าน interpretability เพื่อบีบอัดเวกเตอร์มิติสูงนี้ให้เหลือ 6 กลุ่มและกำหนดสีที่ไม่ซ้ำกันให้กับแต่ละกลุ่ม
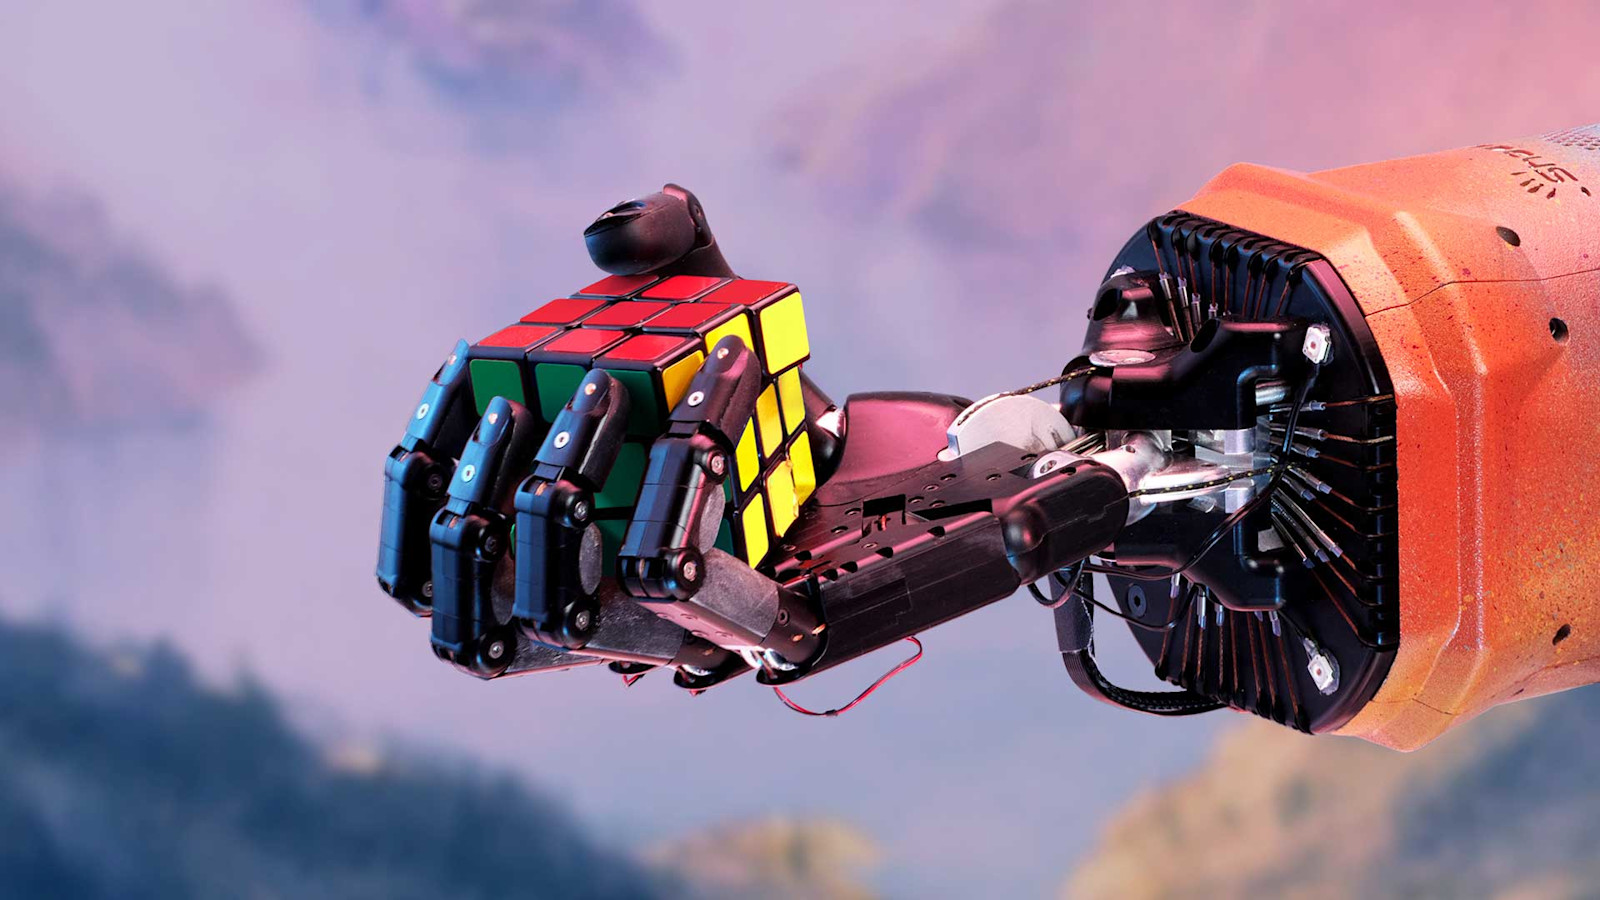
สำหรับต้นแบบลูกบาศก์รูบิค พวกเขาได้สร้างเวอร์ชันที่ปรับแต่งขึ้นเพื่อเป็นก้าวไปสู่การแก้ลูกบาศก์รูบิคมาตรฐาน โดยมีตั้งแต่ Vision 0 ไปจนถึง Full cube PhaseSpace 6 และ Giiker cube Vision 6
ผู้เขียน
OpenAI, Ilge Akkaya, Marcin Andrychowicz, Maciek Chociej, Mateusz Litwin, Bob McGrew, Arthur Petron, Alex Paino, Matthias Plappert, Glenn Powell, Raphael Ribas, Jonas Schneider, Nikolas Tezak, Jerry Tworek, Peter Welinder, Lilian Weng, Qiming Yuan, Wojciech Zaremba, Lei Zhang
กิตติกรรมประกาศ
ขอบคุณสำหรับข้อเสนอแนะในฉบับร่างของโพสต์และเปเปอร์นี้: Josh Achiam, Greg Brockman, Nick Cammarata, Jack Clark, Jeff Clune, Ruben D’Sa, Harri Edwards, David Farhi, Ken Goldberg, Leslie P. วิดีโอ: Peter Jordan (Director), Yvette Solis (Producer), Brooke Chan (Producer) บรรณาธิการ: Ashley Pilipiszyn การออกแบบ: Justin Jay Wang & Ben Barry การถ่ายภาพ: Eric Haines
ที่มา: OpenAI