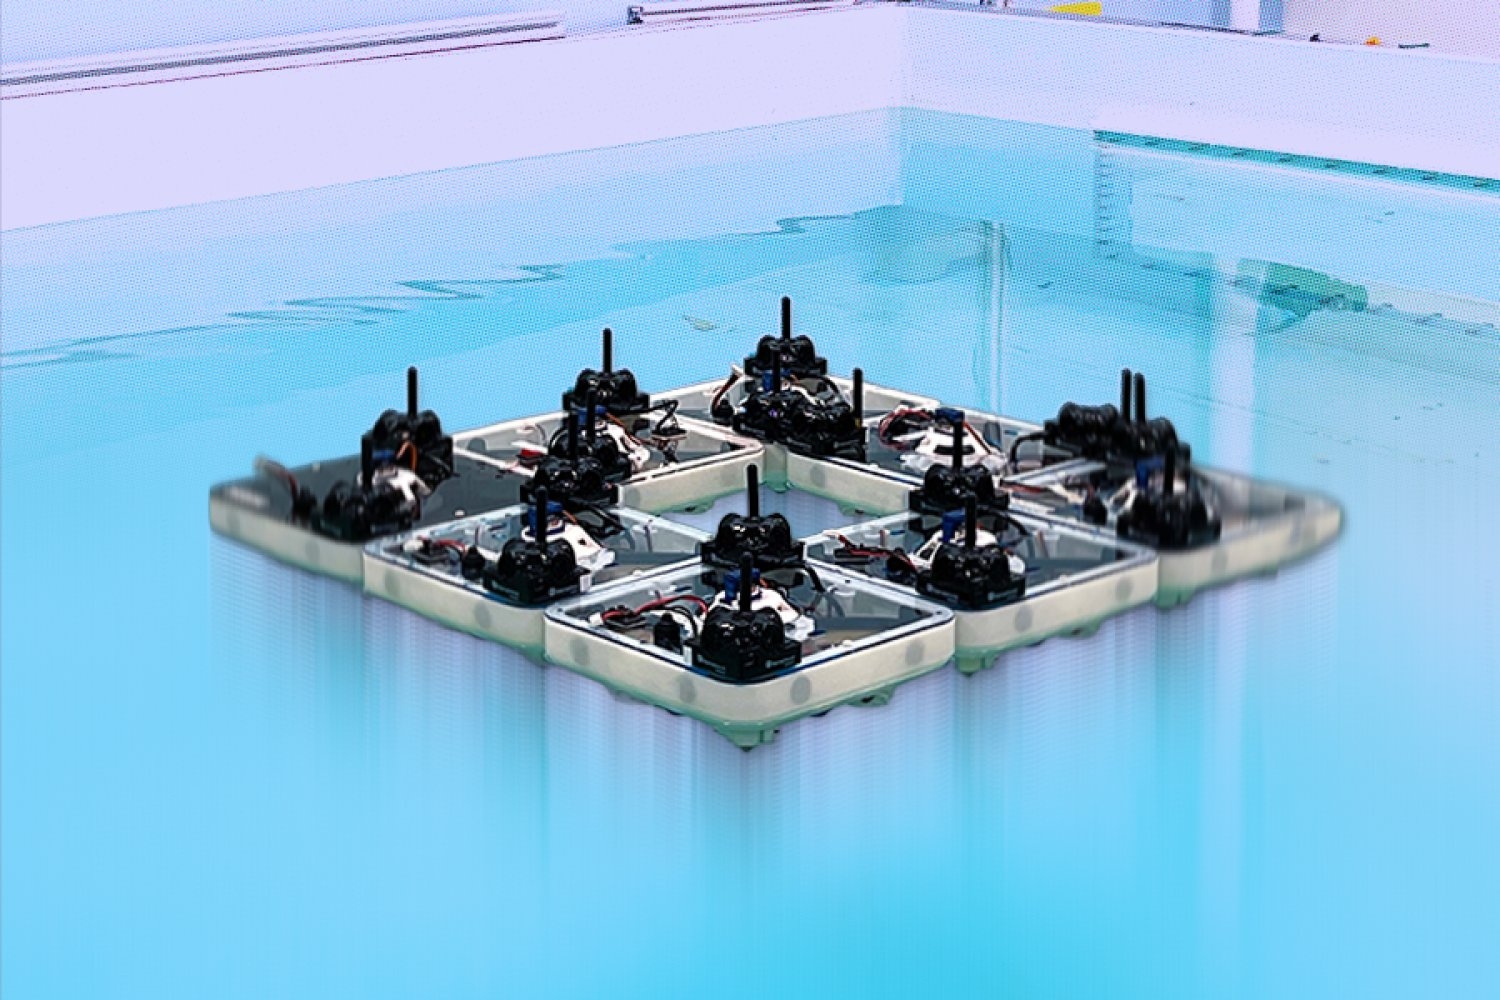
ผู้คนส่วนใหญ่มักมองพื้นที่ริมน้ำว่าเป็นขอบเขตของเมือง แต่การขยายพื้นที่สาธารณะไปยังผืนน้ำที่ยังไม่ได้ใช้ประโยชน์นั้นเป็นโจทย์ที่ท้าทาย ซึ่ง FloatForm ได้จำลองสถานการณ์นี้ในระดับโต๊ะทดลองเพื่อตอบคำถามว่า จะทำให้หุ่นยนต์ลอยน้ำหลายสิบหรือหลายพันตัวสามารถจัดระเบียบตัวเองได้อย่างไร
ในการทดลองที่ MIT หุ่นยนต์แปดตัวสามารถรวบรวมจากตำแหน่งต่าง ๆ ไปยังรูปร่างเป้าหมาย, ยึดติดเป็นโครงสร้างแข็ง, แยกตัวเมื่อได้รับคำสั่ง, และประกอบใหม่เป็นรูปแบบใหม่ ก่อนจะเคลื่อนที่ไปในบ่อได้สำเร็จในแต่ละรอบใช้เวลาสี่ถึงแปดนาที
การเคลื่อนที่ของหุ่นยนต์แต่ละตัวขับเคลื่อนด้วยมอเตอร์เซอร์โวขนาดเล็กที่ควบคุมโครงสร้างแบบออิกามากรรม ซึ่งจะหดตัวในทุกทิศทางพร้อมกัน ทำให้สามารถดึงดูดแม่เหล็กถาวรจากด้านข้างเข้าหากัน หรือผลักออกเพื่อจับคู่กับเพื่อนบ้านในระยะ 10 ถึง 15 เซนติเมตร
อย่างไรก็ตาม การทดลองในน้ำที่ปั่นป่วนยังคงเป็นข้อจำกัด และการขยายขนาดในอนาคตอาจต้องเสริมความแข็งแรงของกลไกการยึดติด และเปลี่ยนระบบการระบุตำแหน่งจากอัลตราโซนิกในห้องปฏิบัติการไปเป็น GPS หรือการรับรู้ด้วยภาพ
GBH
Daniela Rus ผู้อำนวยการ CSAIL ได้ร่วมกับ Hakeem Oluseyi ในรายการ “Particles of Thought” เพื่ออภิปรายถึงงานวิจัยของห้องปฏิบัติการในการใช้ AI เพื่อเพิ่มความสามารถของหุ่นยนต์ในการเคลื่อนที่ การให้เหตุผล และการกระทำแบบมนุษย์
เป้าหมายคือการนำความสามารถของ AI ในการทำความเข้าใจข้อความ รูปภาพ และข้อมูลออนไลน์ต่าง ๆ มาทำให้เครื่องจักรทางกายภาพมีความฉลาด และหากทำสำเร็จ AI จะไม่ได้จำกัดอยู่แค่ในคอมพิวเตอร์ แต่จะสามารถขับเคลื่อน เดิน หรือบิน และโต้ตอบกับเราในโลกแห่งความเป็นจริงได้
ศัพท์ที่ควรรู้
- FloatForm – แนวคิดที่จำลองการขยายพื้นที่สาธารณะไปยังผืนน้ำที่ยังไม่ได้ใช้ประโยชน์
- Auxetic structure – โครงสร้างทางเรขาคณิตที่สามารถหดตัวได้อย่างสม่ำเสมอในทุกทิศทางพร้อมกัน
- Omnidirectional motion – การเคลื่อนที่ได้ทุกทิศทาง รวมถึงการหมุนอยู่กับที่ ซึ่งทำให้หุ่นยนต์ควบคุมได้หลากหลาย
- Servo motor – มอเตอร์ขนาดเล็กที่ใช้ในการขับเคลื่อนและควบคุมการเคลื่อนไหวของโครงสร้าง
ที่มา: news.mit.edu