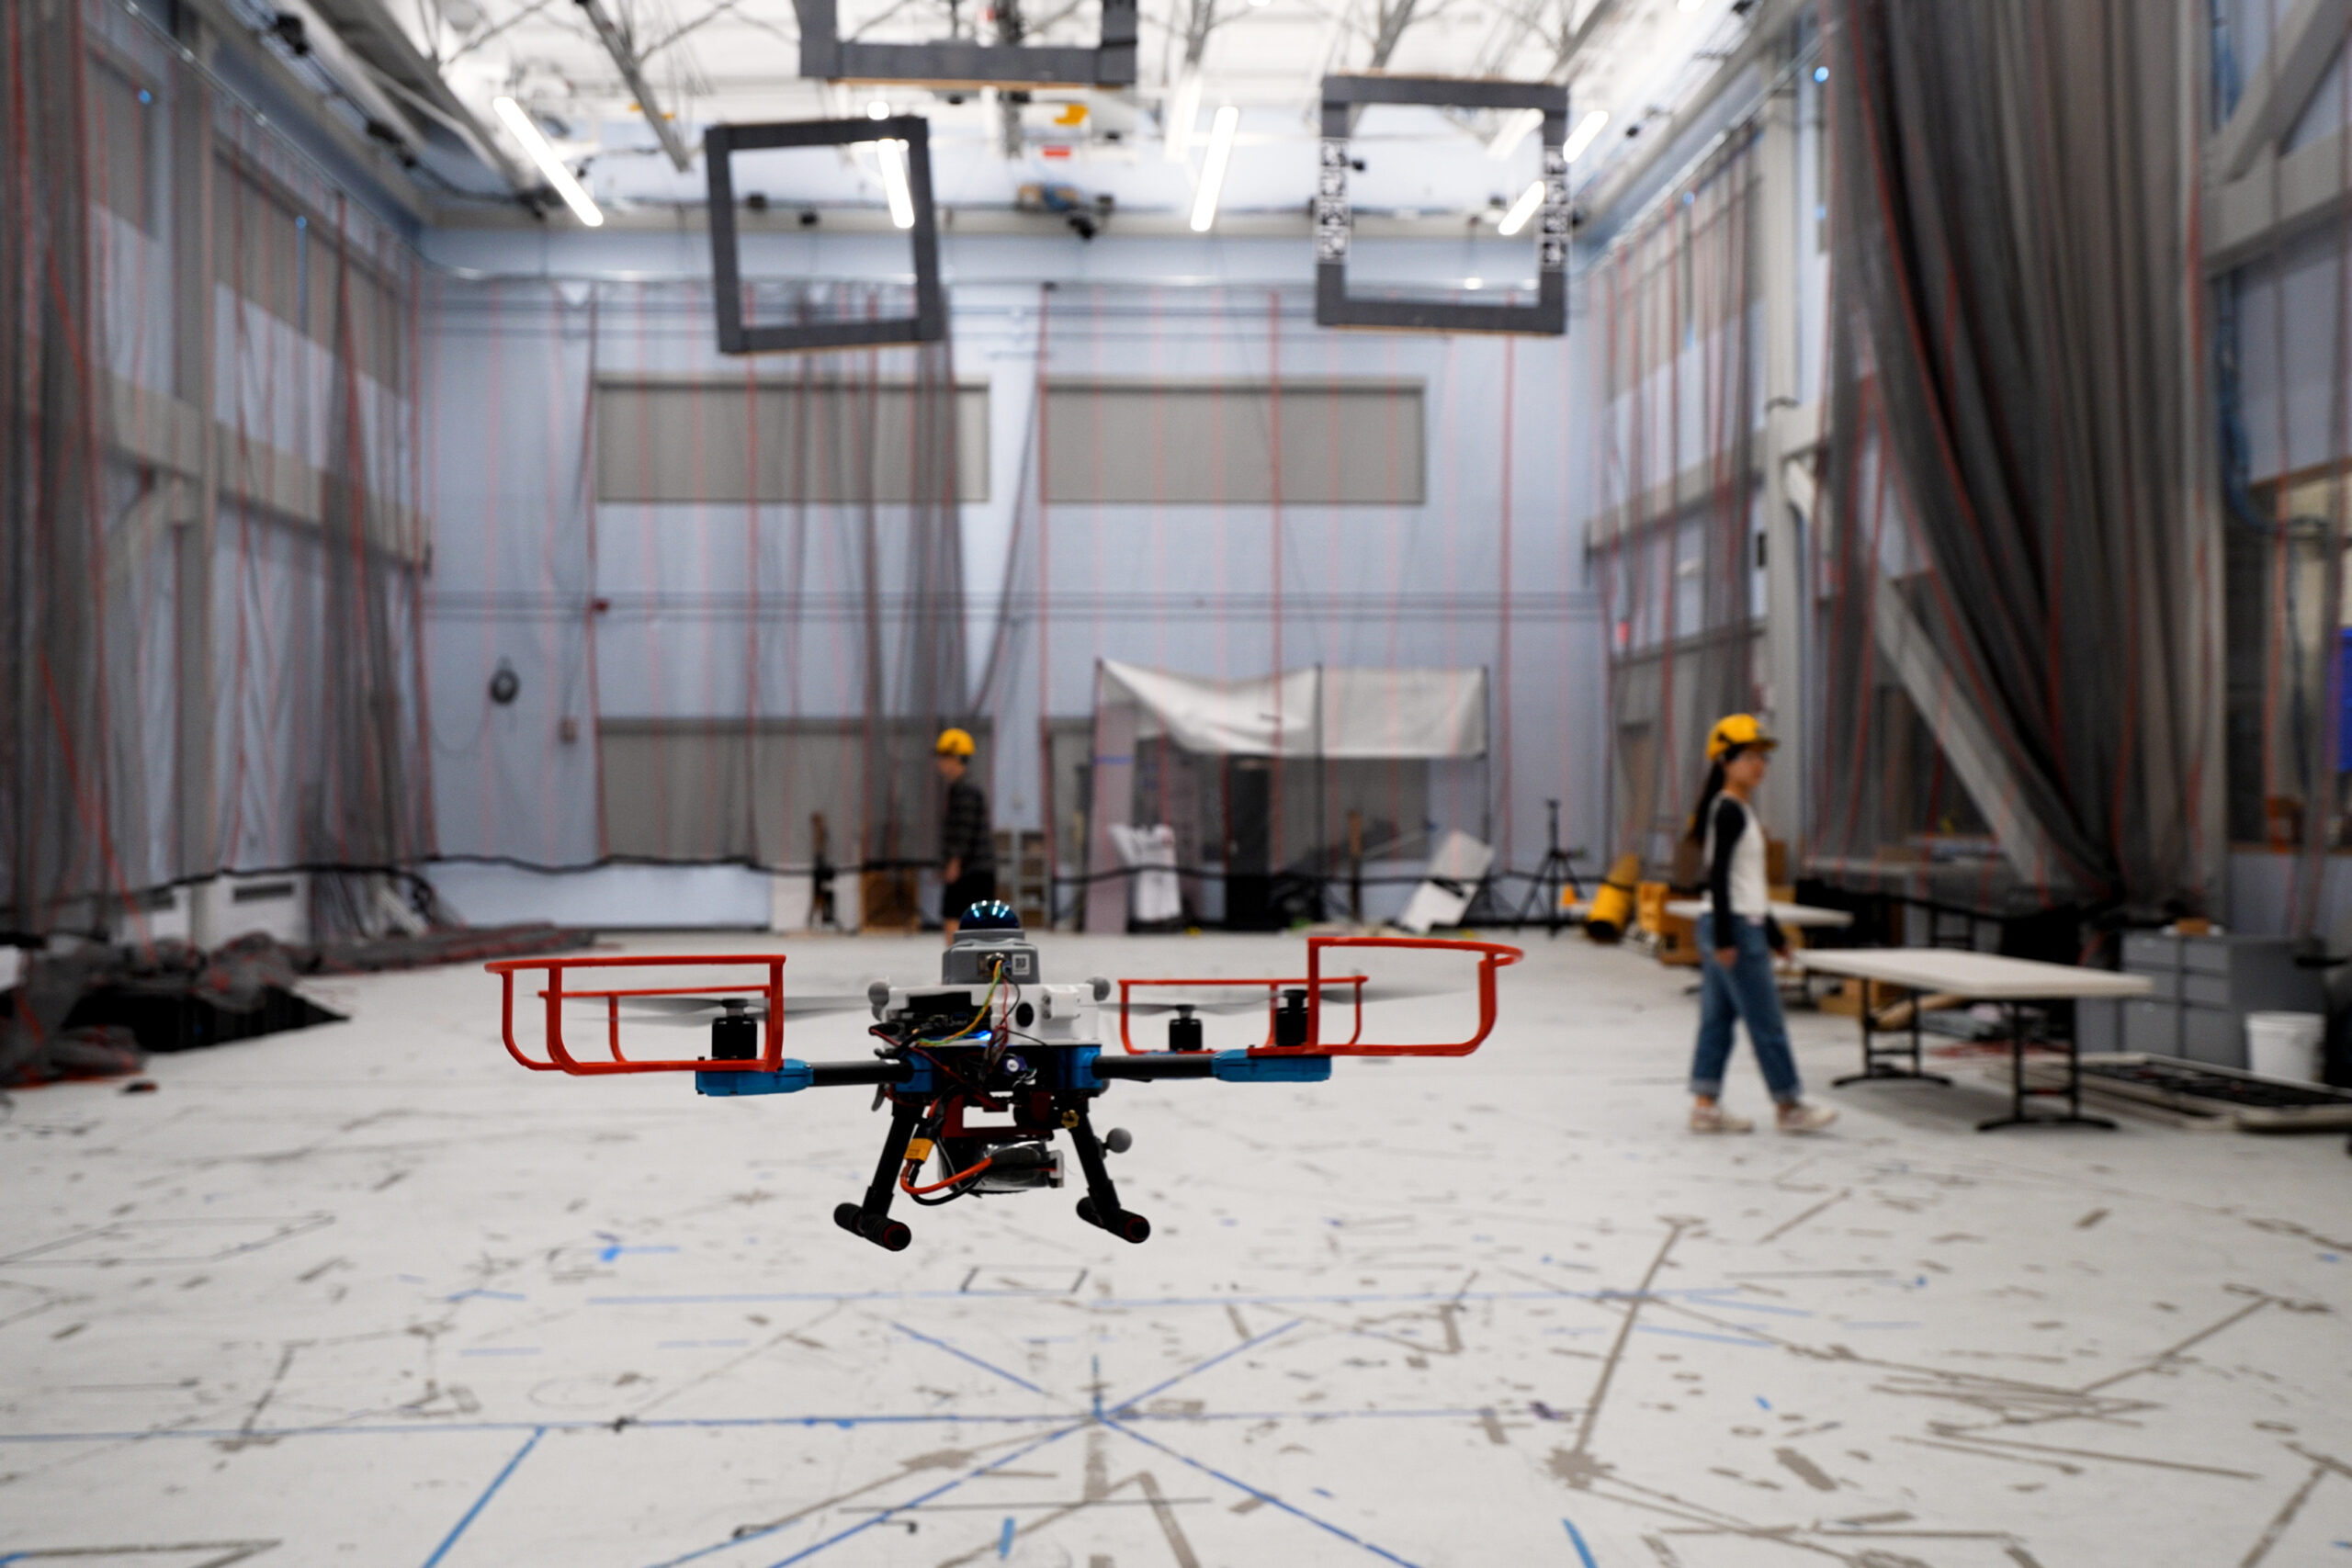
ในสภาพแวดล้อมที่ท้าทายที่สุด ซึ่ง UAV ไม่มีแผนที่พื้นที่และมีสิ่งกีดขวางที่ไม่ทราบตัวเคลื่อนที่อยู่รอบๆ พวกเขาได้สร้างการรับประกันความปลอดภัยเชิงคณิตศาสตร์ขึ้นมา
สิ่งที่นักวางแผนจำเป็นต้องทราบคือความเร็วสูงสุดที่สิ่งกีดขวางเหล่านั้นอาจทำได้ ซึ่งแตกต่างจากระบบที่มีอยู่เดิมที่มักออกแบบมาสำหรับสภาพแวดล้อมคงที่ หรือหลีกเลี่ยงสิ่งกีดขวางแบบไดนามิกโดยไม่มีการรับประกันที่เป็นทางการว่าจะไม่เกิดการชน
การรับประกันความปลอดภัยนี้มีความสำคัญอย่างยิ่งในสถานการณ์ที่มีความเสี่ยงสูง เช่น การส่งเสบียงทางการแพทย์ไปยังพื้นที่ภัยพิบัติ และในสถานการณ์จำลอง SANDO ก็สามารถไปถึงเป้าหมายได้เร็วกว่าระบบชั้นนำหลายระบบ พร้อมหลีกเลี่ยงการชนในทุกสภาพแวดล้อม
นอกจากนี้ SANDO ยังประสบความสำเร็จในการหลีกเลี่ยงสิ่งกีดขวางแบบไดนามิกในการทดสอบจริง 12 เที่ยวบิน โดยใช้คอมพิวเตอร์และเซ็นเซอร์ของหุ่นยนต์ในการวางแผนเส้นทางใหม่ที่ปลอดภัยอย่างรวดเร็ว
ในอนาคต ผู้วิจัยมีแผนจะเพิ่มประสิทธิภาพการคำนวณของ SANDO และรวมเข้ากับแบบจำลอง Machine Learning เพื่อให้ผู้ใช้สามารถสั่งการหุ่นยนต์ด้วยภาษาพูดธรรมดาได้
ศัพท์ที่ควรรู้
- UAV – ยานพาหนะอากาศไร้คนขับ (Unmanned Aerial Vehicle) ที่ใช้ในการทดสอบนี้
- Collision-free – สถานะที่รับประกันว่าจะไม่มีการชนกับสิ่งกีดขวางใดๆ
- Formal safety guarantees – การรับประกันความปลอดภัยเชิงคณิตศาสตร์ที่พิสูจน์ได้ว่าระบบจะไม่ล้มเหลว
- Dynamic obstacles – สิ่งกีดขวางที่กำลังเคลื่อนที่และเปลี่ยนแปลงในสภาพแวดล้อม
ที่มา: news.mit.edu