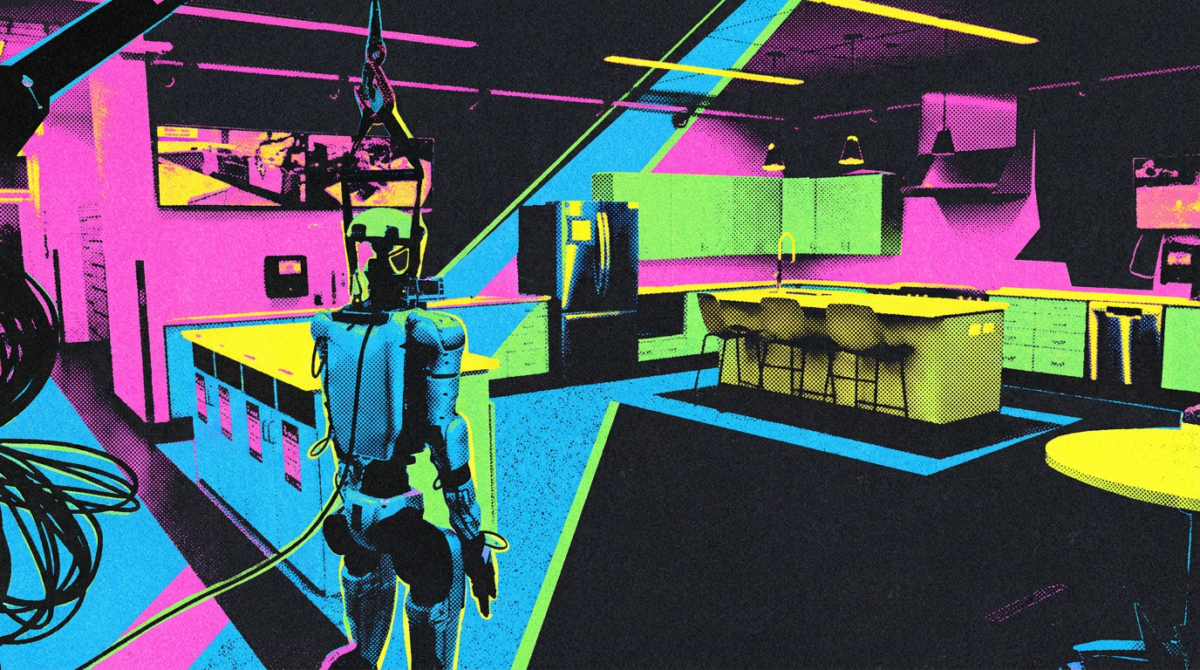
นักวิจัยจาก Stanford และ Caltech สร้างระบบ HomeBody ให้หุ่นยนต์ Unitree G1 ทำงานอัตโนมัติในครัวที่ไม่เคยเห็นมาก่อน โดยใช้ GPT-6 Astra เป็นสมองหลัก วางแผนขั้นตอนและเรียกใช้ทักษะแบบโมดูลาร์อย่างจับวัตถุ นำทาง และเปิดลิ้นชัก โดยไม่ผ่านชั้นควบคุมที่ต้องฝึกอบรมมาก่อน
หุ่นยนต์จะสำรวจพื้นที่ก่อน สร้างดิจิทัลทวินใน Nvidia Isaac Sim และจดจำตำแหน่งวัตถุในหน่วยความจำเชิงพื้นที่ ทำให้ค้นหาสิ่งของได้แม้อยู่นอกสายตา สำหรับงานแบบทำความสะอาดครัว โมเดลภาษาจะวางแผนทีละขั้นและแก้ไขข้อผิดพลาดด้วยตนเอง
ข้อจำกัดที่ยังมีอยู่คือ ความหน่วงของ Astra เซอร์โวนิ้วมือร้อนเกินไป และต้นทุนคอมพิวต์สูง โค้ดเปิดเผยบน GitHub แบนชмарกก่อนหน้าแสดงให้เห็นถึงการคิดเชิงพื้นที่ที่ดีขึ้นของ Astra แต่ก็รายงานปัญหาความปลอดภัยเมื่อให้ควบคุมหุ่นยนต์
OpenAI ประกาศแผนกลับมาลงมือทำหุ่นยนต์อีกครั้ง รวมถึงสำหรับการใช้งานส่วนตัว
ศัพท์ที่ควรรู้
- GPT-6 Astra – โมเดลภาษาขนาดใหญ่รุ่นล่าสุดของ Google ที่มีความสามารถด้านการคิดเชิงพื้นที่และควบคุมหุ่นยนต์ได้
- HomeBody – ระบบที่พัฒนาโดยนักวิจัย Stanford และ Caltech ให้โมเดลภาษาเรียกใช้ทักษะหุ่นยนต์โดยตรงโดยไม่ต้องมีชั้นควบคุมกลาง
- Unitree G1 – หุ่นยนต์รูปทรงมนุษย์ (humanoid) ของบริษัท Unitree ใช้ในทดลองนี้
- Digital Twin / ดิจิทัลทวิน – โมเดลเสมือนจริงของสภาพแวดล้อมจริง สร้างใน Nvidia Isaac Sim เพื่อให้หุ่นยนต์จดจำตำแหน่งวัตถุ
- Spatial Memory / หน่วยความจำเชิงพื้นที่ – ระบบจดจำตำแหน่งและลักษณะวัตถุในพื้นที่ 3 มิติ ช่วยให้หุ่นยนต์ค้นหาสิ่งของได้แม้ไม่อยู่ในสายตา
- VLM (Vision-Language Model) – โมเดลที่ประมวลผลทั้งภาพและภาษา ใช้เป็นสมองตัดสินใจของหุ่นยนต์ในระบบ HomeBody
ที่มา: The Decoder